康耐视3D视觉软件 实现机器人对汽车发动机缸体的高效精确抓取
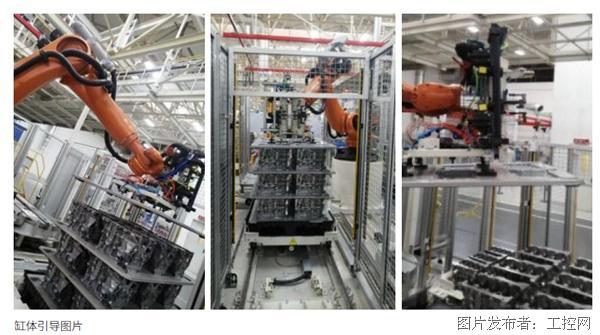
在汽车制造领域,发动机缸体的搬运与上下料是生产流程中的关键环节。由于缸体体积大、重量重、表面结构复杂且存在大量加工特征,传统的人工抓取或基于2D视觉的机器人定位方式往往难以兼顾效率与精度。康耐视3D视觉软件凭借其高精度三维重建、强大的特征识别能力以及与主流机器人系统的无缝集成,为机器人高效精确抓取汽车发动机缸体提供了完整的解决方案。
一、汽车发动机缸体抓取面临的挑战
汽车发动机缸体通常为铸铁或铝合金材质,外形不规则,表面分布有油道孔、水道孔、加强筋和加工平面。这些特征导致:
- 定位难度大:缸体在料框或输送线上的姿态随机,2D视觉无法获取深度信息,难以准确计算抓取位姿。
- 精度要求高:机器人需要将缸体准确放入加工中心夹具或装配工位,位置偏差通常要求控制在±0.5mm以内。
- 节拍压力大:生产线节拍紧凑,视觉系统必须在短时间内完成图像采集、3D重建和位姿计算。
- 环境干扰多:车间光照变化、油污、切屑等因素会影响视觉系统的稳定性。
二、康耐视3D视觉软件的核心能力
康耐视3D视觉软件(如VisionPro 3D和In-Sight 3D系列)专为工业现场设计,具备以下关键能力:
- 高精度3D重建:通过结构光或激光扫描技术,快速获取缸体表面的高密度点云数据,重建精度可达微米级,完整还原缸体三维形貌。
- 强大的3D特征提取:软件内置丰富的3D工具,可自动识别缸体的基准面、定位孔、边缘轮廓等关键特征,并计算出准确的抓取坐标系。
- 机器人手眼标定:提供高精度的手眼标定工具,支持眼在手上(Eye-in-Hand)和眼在手外(Eye-to-Hand)两种配置,确保视觉坐标系与机器人坐标系之间的精准映射。
- 碰撞检测与抓取规划:结合3D点云数据,软件可评估抓取姿态下的干涉风险,引导机器人避开料框壁和相邻工件。
- 快速部署与柔性切换:图形化编程界面降低使用门槛,支持多型号缸体的快速切换,适应柔性化生产需求。
三、系统组成与工作流程
典型的机器人3D视觉抓取系统由以下部分组成:3D相机(安装在机器人末端或固定支架上)、康耐视3D视觉软件、机器人控制柜以及上位机通信网络。工作流程如下:
- 触发拍照:机器人到达拍照位后,触发3D相机采集缸体点云数据。
- 3D匹配与定位:康耐视3D视觉软件对点云进行预处理,提取缸体特征,与预存的3D模型进行匹配,计算出缸体在空间中的六自由度位姿。
- 抓取位姿生成:根据缸体位姿和机器人末端工具坐标系,生成最优抓取位姿,并进行碰撞检测。
- 坐标传输:通过EtherNet/IP、PROFINET等工业协议将抓取坐标发送给机器人控制器。
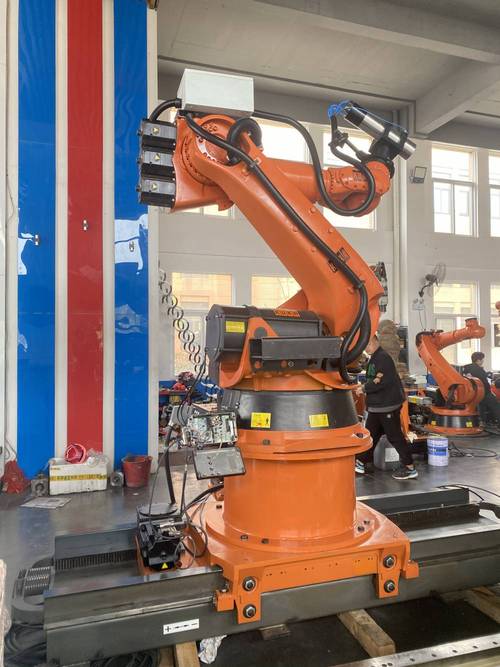
- 机器人抓取:机器人运动至目标位姿,完成缸体抓取,并将缸体搬运至下一工位。
四、应用优势与价值
采用康耐视3D视觉软件后,发动机缸体抓取环节可获得显著提升:
- 精度提升:3D视觉引导使抓取重复定位精度稳定在±0.3mm以内,满足高精度加工要求。
- 效率提高:单次3D识别与位姿计算时间可控制在1秒以内,配合机器人高速运动,节拍提升20%以上。
- 柔性增强:换产时只需调用新的3D模型和抓取参数,无需改造机械结构,缩短换型时间。
- 可靠性保障:软件内置的过滤与容错机制可有效应对油污、反光和缺失点云等异常情况,降低停机率。
- 投资回报快:减少人工干预和夹具定制成本,通常6-12个月即可收回投资。
五、
康耐视3D视觉软件将高精度三维感知与智能算法相结合,解决了汽车发动机缸体机器人抓取中的定位难、精度低、节拍慢等痛点。随着汽车行业对自动化、柔性化生产要求的不断提高,3D视觉引导的机器人抓取已成为发动机装配与机加工产线的标准配置。康耐视将持续优化3D视觉技术,为智能制造提供更高效、更可靠的视觉解决方案。
如若转载,请注明出处:http://www.nachuankeji.com/product/55.html
更新时间:2026-11-21 18:52:09